 Техволна
Два привода и четыре крыла: подводный робот повторил ходы морской лилии

В публикации, сопровождаемой пометкой NCSU, описан мягкий подводный прототип, которому форму подсказали морские лилии. Эти беспозвоночные перемещаются в разные стороны и зависают в толще, согласуя конечности, а не держась одного жесткого курса. У машины четыре эластичных крыла стоят вокруг центрального диска.
Связка задумана так, чтобы несколько типов хода рождались из общей механики, без отдельного привода на каждое направление. Крылья моностабильны. Привод их сгибает, а когда воздействие прекращается, упругость сама возвращает исходную форму.
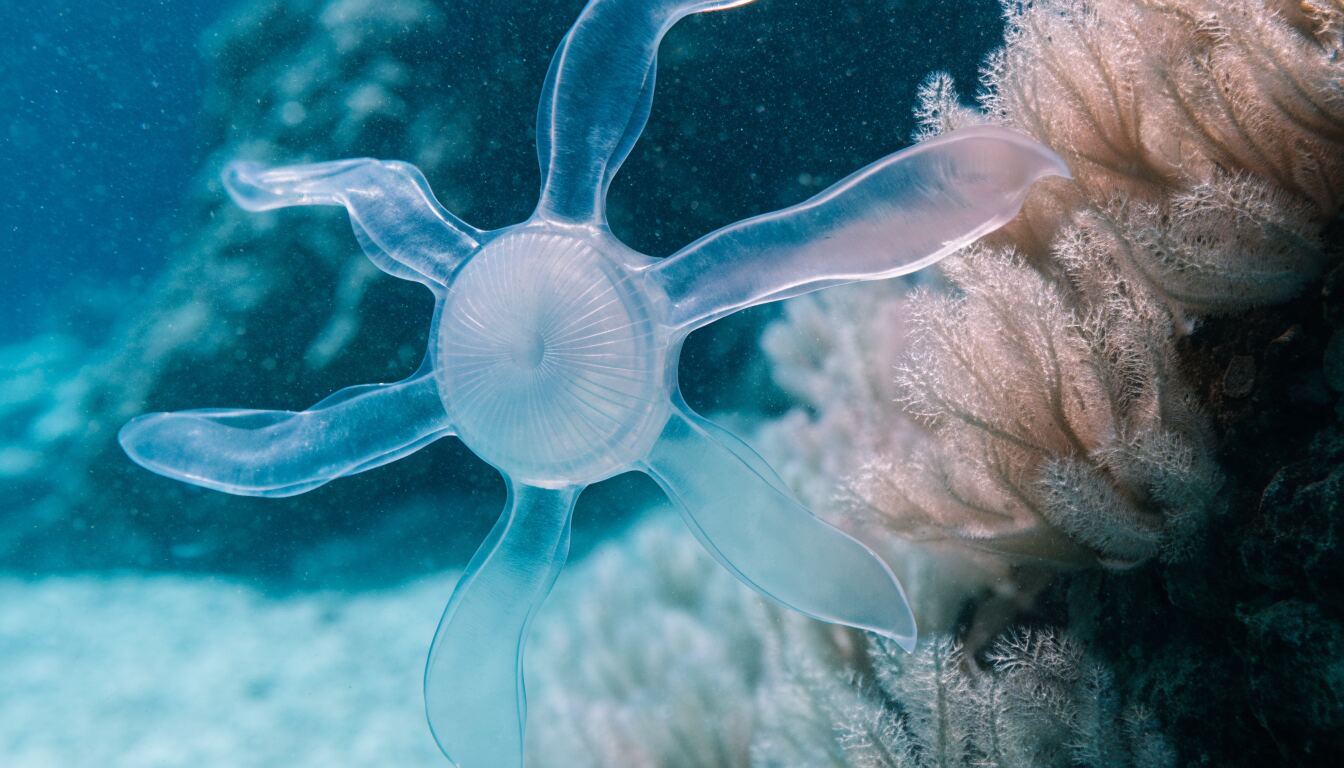
Обратный ход не нужно заказывать второй командой: его задает материал. Исследователи опираются на принцип механического интеллекта, при котором физическая структура участвует в том, каким получится движение, и сокращает объем сигналов, которые иначе непрерывно считал бы компьютер или отдавал оператор. От морской лилии здесь взята не оболочка, а умение держаться в воде разной работой конечностей.
Роль конечностей исполняют крылья, а согласование сведено к простому выбору: приводы включаются вместе, поодиночке или попеременно. Из этой развилки и складываются подъем, зависание, толчок и вращение. Отдельный вычислительный контур на каждую ось прототипу не требуется, потому что характер движения во многом определяет сама сборка.
Обычные системы с сопоставимой трехмерной маневренностью, по словам авторов, как правило нуждаются не менее чем в шести приводах. Здесь их два, оба спрятаны в центральном диске и оттуда ведут все четыре крыла. Сокращение меняет не бионическую легенду, а число каналов, которые надо питать и согласовывать, чтобы получить подъем, горизонтальный ход и поворот.
Если включить оба привода сразу, крылья резко уходят вниз. После отключения эластичные пластины возвращаются вверх. Быстрое повторение цикла превращается во взмах, и робот поднимается в воде.
Замедление того же цикла дает другой результат: аппарат сохраняет положение и зависает на месте. Этот вариант исследователи называют режимом медузы. Вертикаль, включая неподвижное зависание, задается темпом общей пары приводов, а не отдельным двигателем всплытия.
Горизонтальное перемещение та же конструкция получает сменой характера работы, а не добавлением двигателя. Достаточно включить только один привод: соответствующее крыло начинает двигаться подобно хвостовому плавнику и толкает робота вперед или назад. Авторы обозначают это как режим рыбы.
Направление поступательного хода возникает из асимметрии включения, хотя оба привода по-прежнему общие для всех четырех крыльев. Вращение вокруг центральной оси тоже обходится без третьего типа привода. Быстрое попеременное включение двух двигателей создает неодинаковые движения крыльев, и корпус начинает крутиться.
Режим ротора нужен, чтобы выбирать курс и маневрировать под водой. Три режима вместе закрывают вертикальное и горизонтальное перемещение плюс вращение, то есть тот набор, ради которого в более привычной схеме ставят не меньше шести приводов. На показанных испытаниях робот осматривал подводную среду камерой и поднимал разные предметы.
Подъем выполнялся и самостоятельно, и совместно с другими роботами. Камера показывает, что упрощенное управление совместимо с наблюдением, а совместная работа — что несколько таких машин могут делить задачу, не усложняя каждый узел отдельным приводом на ось. По мнению исследователей, компактная конструкция может стать основой подводных роботизированных систем, где особенно важны маневренность и механическая простота.
Смысл схемы в том, что упругий возврат крыла и порядок включения двух приводов берут на себя часть работы, которую иначе пришлось бы закладывать в отдельный двигатель и в непрерывный расчет траектории. Дальше команда планирует полностью беспроводную версию и собирается вместе с исследователями других дисциплин разобрать возможные области применения. Пока прототип уже показывает рабочую связку: четыре моностабильных крыла, два привода в центральном диске и три режима — медузы, рыбы и ротора — дают подъем, зависание, ход вперед и назад и вращение.


